一、无缆泳池清洁机器人硬件集成趋势与制造难点
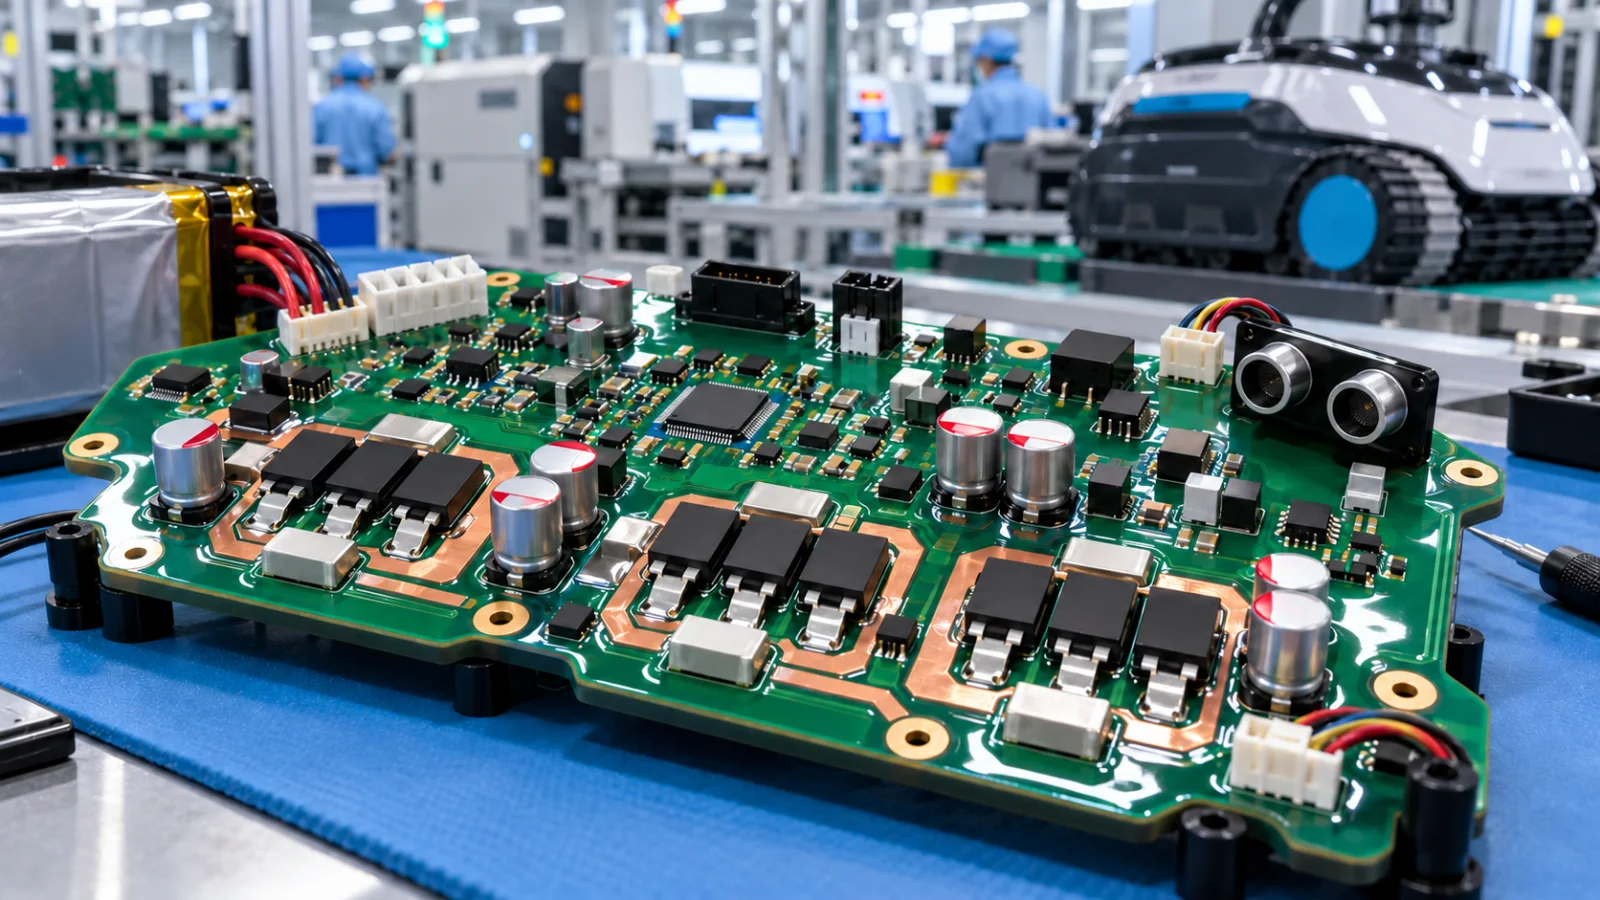
早期有线泳池清洁机通过长距离浮水电缆由岸上电源箱供电,机身内部控制结构相对简单;而新一代无缆(Cordless)泳池清洁机器人将大容量锂电池组、充放电保护板、三路至四路大电流无刷直流电机(BLDC)驱动器以及水下路径规划传感器全部浓缩进机身密封舱(Dry Box)内(产品形态与割草机器人主控与驱动板PCBA批量制造同属高增长庭院出海智能装备)。
在密闭水下舱体内,控制板既无法通过风扇对流散热,又时刻面临舱体微量冷凝水汽与含氯离子腐蚀气氛的考验。一旦单板在批量 SMT 或后段涂覆灌封环节存在工艺缺陷,成品发往海外市场后极易引发“下水爬墙动力不足、电池仓进水短路或待机自放电锁死”等批量客诉。
| 泳池机器人硬件子系统 | 核心元器件与基板特征 | 水下工况常见失效模式 | PCBA 量产过程重点管控项 |
|---|---|---|---|
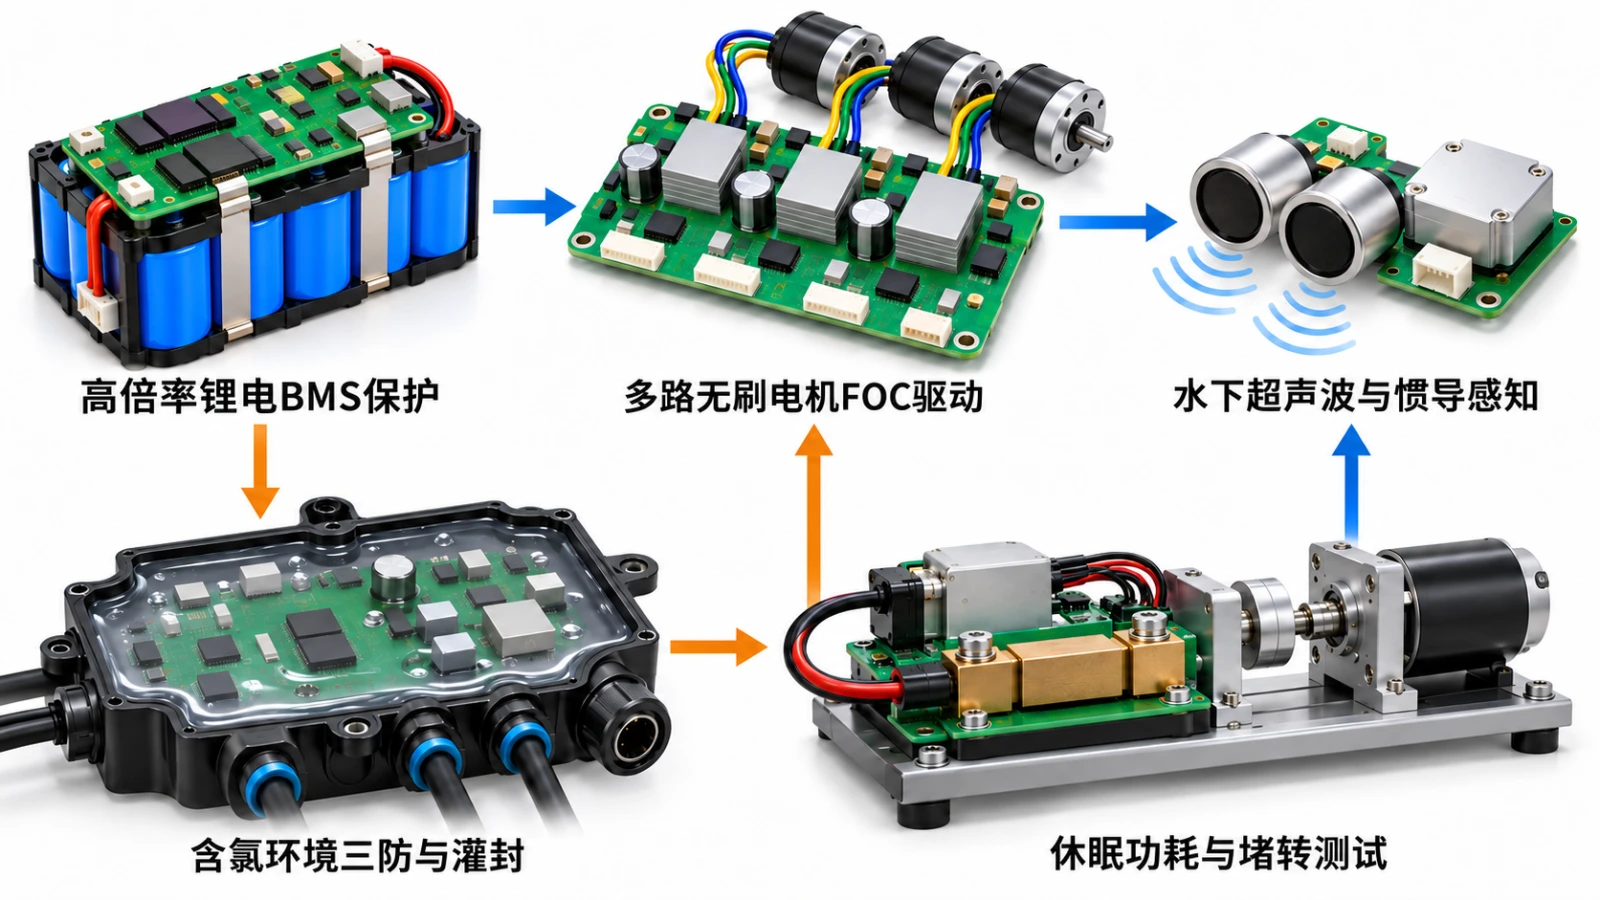
| 多路 BLDC 无刷驱动(主吸污泵+左右行走轮) | 2oz~3oz 厚铜 PCB、三相桥功率 MOSFET(DFN5×6/TOLL)、栅极驱动 IC、合金采样电阻 | 机器爬壁满载抽水时 MOSFET 温升过高热关断;合金分流电阻焊盘虚焊引发 FOC 相电流采样失真 | 散热焊盘网格导气钢网、X-Ray 焊接空洞率抽检(参考电动工具无刷驱动板PCBA制造工艺) |
| 高倍率锂电 BMS 与磁吸/防水充电管理 | 多串锂电 AFE 采集芯片、充放电背靠背保护 MOS、干簧管/霍尔磁控开关、防反接与浪涌保护 | 岸上潮湿状态插拔充电引发端口电化学腐蚀;休眠暗电流偏大导致跨季存放后电芯过放损坏 | 板面助焊剂低残留控制、充电接口过流与短路保护 FCT 实测、微安级深度休眠电流全检 |
| 水下超声波壁面感知与六轴 IMU 导航 | 水下超声波换能器收发调理电路、六轴 MEMS 陀螺仪、水深压力传感器、岸上 Wi-Fi/BLE 通信模组 | 电机高频 PWM 斩波干扰超声波毫伏级回波;MEMS 惯导贴装倾斜导致水下弓字形走线跑偏 | 模拟前端与功率地分割核查、3D SPI 监控 MEMS 焊盘锡膏高度一致性、回波信噪比在线测试 |
| 防水密封舱三防涂覆与局部灌封 | 防水航空插头/刺破式密封端子、有机硅/聚氨酯导热灌封胶、雙面三防保护层 | 板面残留活性剂导致灌封胶固化后分层脱胶,水汽沿引脚毛细渗透造成枝晶短路 | 涂覆/灌封前板面洁净度与水基清洗评估、接插件禁涂区专用治具遮蔽、气密与绝缘耐压抽测 |
二、厚铜板多路无刷电机驱动散热焊盘与大热容插件工艺
无缆泳池机器人在攀爬泳池垂直瓷砖壁或胶膜壁时,主排水叶轮泵需持续输出强劲负压将机身吸附在墙面上,此时主泵电机与行走驱动电机的瞬态总电流常达十余安培至数十安培。由于主控驱动板封闭在塑胶防水盒内,热量主要依靠功率 MOSFET 底部金属焊盘经 PCB 导热过孔传导至背面铝散热片或导热胶垫。
2.1 功率 MOSFET 与电流采样电阻的焊接可靠性
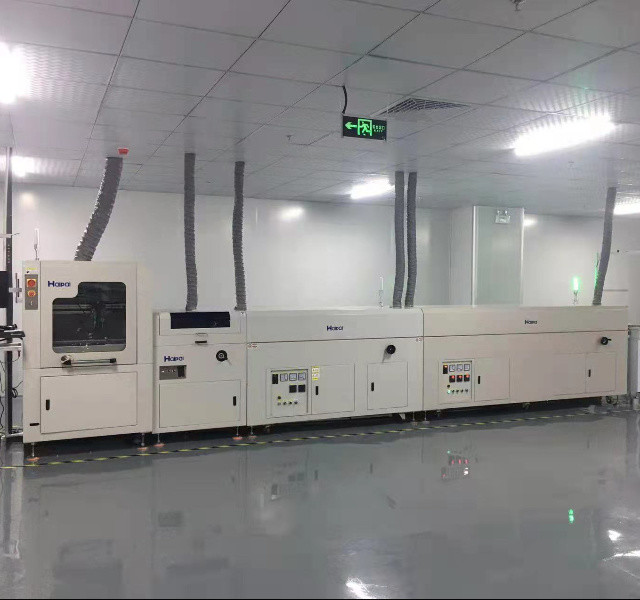
如果在 SMT 印刷阶段将 DFN 或 TOLL 封装 MOSFET 的底部散热盘按整块开孔下锡,回流焊熔融时助焊剂挥发气体极易被困在芯片腹部,形成大面积空洞,使热阻成倍增加。在工程导入阶段,工艺团队需将大面积接地散热盘拆分为带排气通道的阵列开孔,并通过十温区氮气回流焊延长恒温浸润时间,确保 2oz~3oz 厚铜基板充分吸热;炉后按BGA与功率器件X-Ray抽检方案监控底部焊盘空洞率。同时,三相桥下管串联的毫欧级合金采样电阻必须保证两端焊膏量高度对称,避免焊点接触电阻不均引入相电流偏置。
2.2 母线大容量滤波电容与防水接插件的选择性焊接
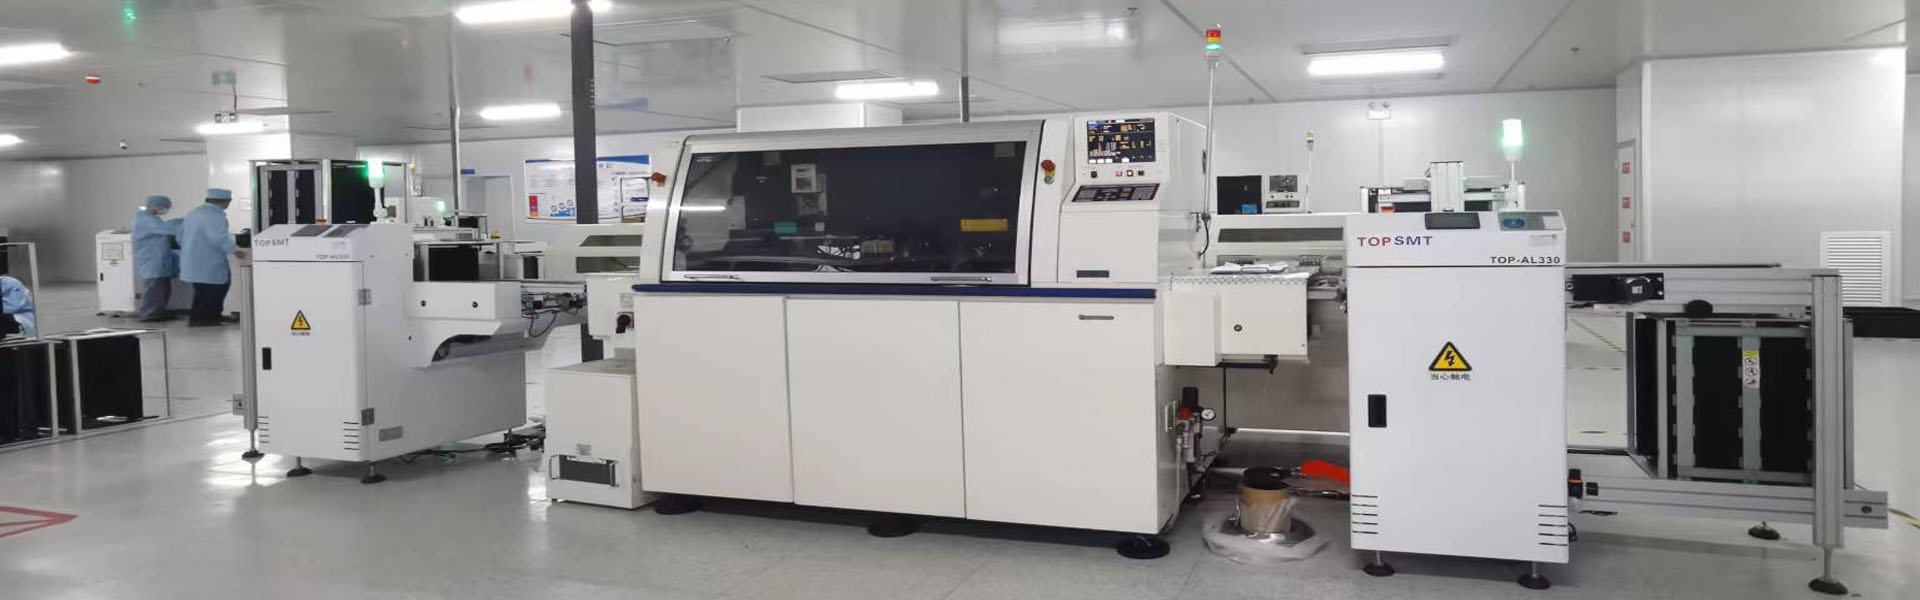
电机驱动母线通常并联多颗耐高温低 ESR 固态电容或电解电容,以及通往电机舱与电池舱的粗线径锁扣端子。面对这类双面高密贴片叠加高热容插件的复合板,传统整板波峰焊容易冲击背面的 0402 阻容与 MEMS 传感器。产线可根据拼板结构选用定制钛合金托盘过炉或局部选择性波峰焊(工艺对比见选择性焊与波峰焊在中大批量插件板中的边界),确保粗铜箔通孔透锡率满足 IPC-A-610 三级或二级加严标准。
三、含氯水下环境的三防涂覆遮蔽与灌封结合力管控
私人与公共泳池水体普遍通过投加氯片或运行盐氯发生器维持余氯消毒,水汽中富含次氯酸根与氯离子;即便密封舱带有 O 型氟橡胶圈,长期热胀冷缩呼吸效应仍会使微量湿气进入腔体。因此,泳池机器人 PCBA 普遍采用“重度选择性三防漆涂覆”或“控制盒整体/局部双组份灌封”方案。
- 板面低离子残留与防分层控制:双组份聚氨酯或有机硅灌封胶对 PCB 表面的助焊剂残留非常敏感。若焊点周围残留松香或极性活性物,灌封胶固化后在冷热冲击下会与阻焊绿油发生微米级界面剥离,水汽侵入剥离缝隙后即会引发高压母线与低电平控制脚之间的电化学迁移(ECM)。产线需严控免洗锡膏活性剂挥发充分度,必要时在涂覆/灌封前增加局部清洁与等离子表面活化处理。
- 防水连接器、烧录针座与气压计孔精准遮蔽:在执行自动化三防涂覆时,必须通过程序轨迹规划与防静电硅胶治具,将电机三相插针、BMS 均衡排线座、水深压力传感器感压膜孔以及磁吸充电簧片划入禁涂保护区(遮蔽设计规范可参考液冷储能控制板三防漆禁涂区域遮蔽要点)。
四、带载堵转 FCT 联调与欧美澳出海合规交付
无缆泳池清洁机器人主要销往北美、欧洲及澳大利亚市场,终端品牌商与跨境大卖对旺季集中备货交期、批次良率及出口环保安规文件有着严格要求:
- 三路/四路无刷电机带载与堵转保护 FCT 测试:在PCBA量产ICT与FCT测试治具上配置等效感性假负载或真机电机工装,逐板验证主水泵与左右行走轮的软启动、正反转切换、霍尔/无感 FOC 换相波形,并人为触发过流堵转阈值(模拟叶轮被泳池底树叶或石子卡死),检验硬件过流比较器能否在微秒至毫秒级内关断 PWM 输出。
- 出水离水识别与休眠自放电测试:模拟机器人被提出水面后叶轮空转负载骤降工况,验证控制板自动停机保护逻辑;同时实测磁吸开关关断后的微安级仓储休眠电流,杜绝海运长达数月船期内的电池亏电问题。
- UL 94 V-0 阻燃基材与 RoHS / REACH 出口合规档案:针对出口欧美澳订单,代工厂在来料端严格核验 PCB 光板 UL 黄卡号、阻燃等级及全套元器件与三防辅料的 RoHS 2.0、REACH SVHC 检测报告(详见PCBA出口合规RoHS REACH与UL认证配合清单),并通过车间 MES 建立PCBA序列号与条码追溯体系,实现从单板二维码到电芯保护 IC、MOSFET 批次与测试报表的双向追溯。
山西英特丽电子科技晋城基地拥有 30 条 SMT 高速产线与 32,000㎡ 数字化厂房(英特丽集团全国布局 7 大基地、150 余条 SMT 产线),通过 ISO9001、IATF16949 及 ISO13485 认证,可为出海泳池清洁机器人、庭院割草机器人及高端清洁电器客户提供从 DFM 评审、SMT/DIP 贴装、选择性三防涂覆到带载 FCT 联调的一站式批量代工服务。具体项目的排产锁单周期、老化治具分工与商务条款以双方技术协议与当期合同约定为准。
五、采购与工程常见问题(FAQ)
无缆泳池清洁机器人控制板为什么容易在爬墙吸污时发生过热保护?
机器人在垂直池壁爬行时,主排水叶轮泵需持续高转速运行以维持负压吸附,功率 MOSFET 持续承受大电流。如果 SMT 阶段 MOSFET 底部散热焊盘焊接空洞率偏高,或者厚铜 PCB 导热过孔塞孔/贯通不良,热量无法及时传导至背面散热结构,结温迅速突破阈值即会触发降频或停机。通过网格分格钢网开口、氮气回流焊及 X-Ray 空洞率抽检可显著改善导热一致性。
泳池机器人 PCBA 选择三防漆涂覆还是整体灌封更好?
取决于整机密封舱结构设计:若外层塑胶干舱已具备双重机械密封圈及出厂气压检漏工序,内部 PCBA 采用自动化选择性三防漆涂覆即可兼顾防凝露腐蚀与售后可维修性;若控制板直接置于半开放防水盒或浅层密封腔,则多采用双组份导热聚氨酯或有机硅灌封。无论哪种方案,涂覆/灌封前均须严控板面助焊剂残留并做好连接器与传感器气孔遮蔽。
水下超声波避障传感器的微弱回波信号在 PCBA 制造中如何防止干扰?
水下超声波换能器接收到的池壁回波信号微弱,易受同板大功率电机 PWM 斩波噪声耦合干扰。在生产中须严格按受控 BOM 选用低噪声运放与高精度 NP0 谐振匹配电容,禁止随意替换电容材质;并在 FCT 工位通过回波模拟工装实测静态底噪与换能器激励脉冲幅值。
无缆泳池机器人海运出口前,PCBA 代工厂如何预防整机仓储亏电?
出海产品从出厂、海运清关到海外仓上架周期较长。代工厂在 SMT 与后焊阶段需严防板面锡珠与助焊剂残留引发微弱漏电,并在 FCT 出厂终测时将“深度休眠静态电流(Ship Mode Current)”设为必测拦截项,只有静态功耗处于设计微安级窗口内的单板方可扫码入库。
正在推进无缆泳池清洁机器人主控驱动板、BMS 保护板或水下超声波感知板的量产导入与出海备货?欢迎通过业务邮箱发来 Gerber、BOM 清单与三防/测试规范,获取针对性工艺评估方案。
沟通泳池机器人 PCBA 项目需求